
据36氪最新报道,AMD已完成对World Labs的约82亿美元全股票收购。李飞飞率队正式加入AMD,出任执行副总裁兼首席科学家,直接向苏姿丰汇报,苏姿丰也公开欢迎World Labs团队加入。
这不是一次常规的明星科学家跳槽。AMD真正买下的,不只是Atlas模型或一项空间智能技术,而是一支能够把前沿模型问题转化为算力、软件和系统需求的研究团队。若整合顺利,AMD将借助World Labs从GPU与系统供应商进一步进入模型层;但能否形成可供开发者使用、可规模部署的AI平台,还要看后续的产品与生态开放。
这次82亿美元交易目前完成了什么?
早期报道中的“尚待监管批准”“预计2026年底前完成”,描述的是交易公告后的交割前状态。AMD以全股票方式收购World Labs,交易价值约82亿美元;当时的报道显示,这笔交易仍需获得监管批准并满足常规交割条件。 最新信息则显示收购已经完成,因此相关报道不应继续沿用“等待审批”的旧状态。
这次交易的对象也不是一项可以单独出售的Atlas模型授权,而是World Labs整支团队及其业务。报道时,World Labs约有70名员工,研究人员来自数据、计算机视觉、大模型训练、系统架构和计算机图形学等领域。 对AMD而言,这种整队收购意味着模型能力、训练经验、研究方向和后续产品开发都可能被纳入同一体系,而不只是获得一批现成模型文件。
在组织层面,目前公开信息显示了较清晰的分工:李飞飞进入AMD管理层,负责前沿AI战略与科学研究;联合创始人Justin Johnson和Ben Mildenhall将继续带领团队推进模型研究。 现有资料没有披露两人在AMD的正式职级,因此不宜把他们也直接包装成公司高管,但研究工作与公司战略之间的连接已经建立。
这次团队并购整合的关键,不是头衔本身,而是World Labs的研究能否进入AMD的产品定义过程。研究人员提出的问题,可以直接转化为算力、内存、互联和软件栈要求;这些问题又可以反向进入下一代芯片与系统设计。相比单纯购买一项技术,这更接近把模型研发变成AMD内部的产品与架构反馈机制。
Atlas与传统模型的核心差异
World Labs对空间智能的定义很直接:AI不只要理解语言描述的世界,还要理解物体的位置、空间结构,以及环境如何随着视角或动作变化。 其空间智能模型可以接收文本、图像和视频输入,生成、重建并模拟可交互的三维环境。
传统大模型与空间智能模型的核心目标并不相同:
| 技术路线 | 主要处理或生成对象 | 典型问题 |
|---|---|---|
| 传统语言模型 | 文本序列 | 下一个Token应该是什么 |
| 常见二维生成模型 | 文本、图像等二维数据 | 如何生成目标图像或视觉内容 |
| World Labs的空间智能模型 | 可交互三维环境与新视角 | 场景在哪里、结构如何,视角或动作改变后会发生什么 |
上述区别不是把“3D”当作一个视觉风格标签。World Labs希望解决的是,当摄像机移动到另一个位置时,系统能否根据有限输入推断那里应该看到什么;Atlas把生成式模型与多视图几何结合,从头训练并完成这类新视角预测。
这也是Atlas与传统图像生成任务的重要差别。普通语言模型延续的是词序列,Atlas延续的是空间中的观察结果。研究者还把这项能力与稀疏重建联系起来:手里只有少量照片时,系统需要推断照片没有拍到的空间。李飞飞表示,Atlas在相关任务上的表现超过了一些专用模型,并在稀疏重建问题上取得进展。
不过,这项技术的边界必须明确。能够预测一个新视角,不等于已经掌握真实世界的全部物理规律;生成或重建三维环境,也不代表其中的物体运动、交互和因果关系都能稳定成立。 因此,Atlas目前更适合被看作空间智能路线上的代表性研究成果,而不是已经被证明可以完整模拟现实的通用世界模型。
“空间智能”离真实场景还有多远?
从现有研究方向看,空间智能与物理AI之间存在较明确的潜在联系。World Labs团队提到,机器人强化学习可以在生成环境中训练,治疗和娱乐领域可以创建场景,房地产、设计与建筑行业则可能利用模型重建真实空间。 其他资料列出的潜在方向还包括工业仿真、产品设计、科学研究和工厂设备等。
World Labs此前收购机器人软件公司SceniX,使研究范围从三维场景生成进一步延伸到机器人仿真。SceniX主要开发利用逼真的虚拟世界训练机器人,这使World Labs的技术链条不再停留在“生成一个可看的三维场景”,而是开始触及模型、环境和机器人训练之间的衔接。
这些潜在应用尚不能视为已经规模落地的产品。现有资料能够确认的是研究方向、模型能力和团队扩张,不能据此认定相关方案已经在机器人、工业或建筑行业形成稳定收入。短期内,这项并购更应被视为AMD补强物理AI与空间计算能力的战略信号。
对普通用户而言,这种变化也不会立刻表现为某个消费级应用突然上线。收购首先改变的是AMD的研发方向和平台边界,而不是现有AI产品的交互方式;只有当模型获得稳定访问入口,并与AMD的软件栈和硬件形成可交付的组合,空间智能才可能从研究演示进入开发流程。
模型研究如何反哺AMD的芯片和软件栈?
World Labs与AMD并非在收购之后才建立联系。AMD此前既参与过World Labs融资,也与其围绕AMD GPU平台上的模型训练和推理优化展开技术合作;World Labs与AMD的深入技术合作最初便集中在训练和推理性能上。 因此,这次交易更像是将已有合作升级为组织与资产层面的整合,而不是从零搭建模型与算力之间的联系。
这条整合路径可以概括为“模型研发—工作负载反馈—硬件与软件优化”。空间模型在训练和推理过程中对计算吞吐、内存容量、芯片互联和软件栈提出的要求,AMD可以直接用于下一代产品设计;模型再通过AMD平台运行和部署,其实际性能反过来验证优化是否有效。
它对AMD战略的意义不只在于增加几款模型。英伟达已经通过GPU、网络设备、开发工具以及模型和应用生态形成完整平台路线,AMD此前更多提供加速器、系统软件和数据中心基础设施。 收购World Labs后,AMD得以直接参与基础模型研究,从真实工作负载反推硬件需求,这是它补齐模型层能力的一条路径。
但现有公开报道和资料尚未给出明确的模型开放、API、SDK、定价或许可时间表,也没有确认World Labs会如何接入AMD现有的开发者工具链。因此,现阶段能够确定的是组织与研发层面的整合方向,而不是某个“AMD空间智能平台”已经可以直接调用。
对开发者和AI竞争格局的影响
对机器人、三维内容、工业仿真和数字孪生开发者,未来最值得关注的入口包括三类:可直接调用的空间智能模型、可复用的机器人仿真环境,以及针对AMD算力优化的训练与推理工具链。 这些能力如果最终开放,价值不只是增加一个API,而是让开发者能够生成、重建并持续操作三维环境,并将其用于机器人训练或工程验证。
对现有AI应用开发者,短期感知可能有限。AMD首先要留住团队,整合研究方向与产品开发体系,还要决定哪些模型开放、以何种许可开放,以及如何适配不同硬件。 在这些信息明确之前,把并购直接理解为开发流程或模型调用方式即将改变,容易高估交付速度。
对AMD自身,竞争维度也在发生变化。过去它主要围绕算力性能、系统能力和软件生态争夺AI基础设施市场;现在则开始进入“模型定义工作负载,工作负载反推硬件”的循环。 这并不意味着AMD已经拥有与英伟达对等的模型和应用生态,而是意味着它不再只能从外部客户的模型需求中被动调整芯片路线。
从行业角度看,这类并购的评估重点也会变化:未来的AI竞争不只发生在单颗加速器或单一模型榜单上,还发生在模型、算力、系统、工具链与实际部署成本能否形成闭环。World Labs为AMD在这条闭环中提供了一个更靠近空间智能和物理AI的切入点。
哪些指标能判断这笔收购是否成功?
-
团队整合:核心研究成员能否稳定留存,模型研究、产品开发与AMD现有AI业务之间是否形成清晰分工,以及李飞飞的研究方向能否持续影响公司路线。
-
模型进展:Atlas能否在空间一致性、新视角质量、稀疏重建和复杂环境泛化方面给出可复现结果,而不只是展示少量演示案例。
-
平台协同:模型训练与推理优化能否转化为可测量的性能、能耗或部署成本优势,并进一步影响AMD下一代芯片和系统设计。
-
开发者可用性:是否公布模型访问方式、开发文档、定价、许可范围、支持的AMD硬件,以及针对真实工作负载的优化工具。
-
商业落地:机器人、工业仿真、产品设计、建筑和科学研究等方向能否出现持续运行的项目,而不只是概念验证或内部展示。
这次并购的核心价值,是AMD获得了一支能够把空间智能问题转化为模型、算力和系统要求的研究团队。 但技术方向明确,不代表结果已经确定:Atlas尚未被证明掌握完整物理规律,模型开放时间表也不清晰;AMD由此进入模型与平台竞争,并不意味着技术差距、生态建设和产品交付上的不确定性会自动消失。 后续应观察这套“模型反哺硬件”的机制能否形成公开、可测且可商业化的成果。
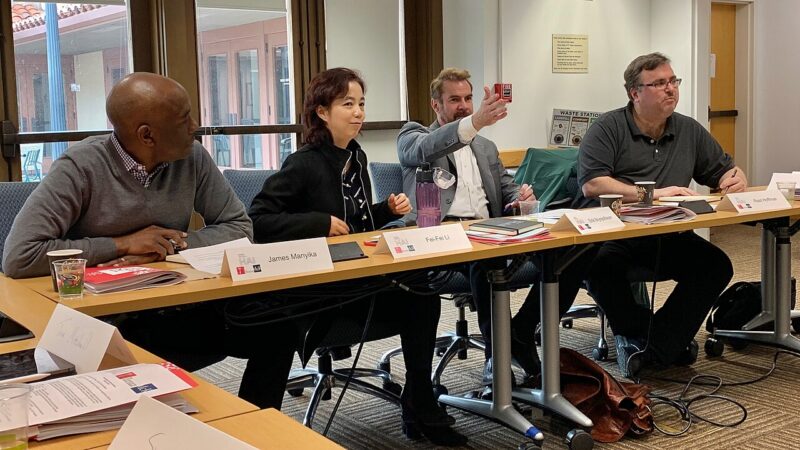
封面图:HAI Roundtable on AI and the Economy,作者 Steve Jurvetson,CC BY 2.0,来自 Wikimedia Commons
[email protected]
。
我们承诺在核实信息后,将第一时间删除相关内容或断开链接。
暂无评论内容