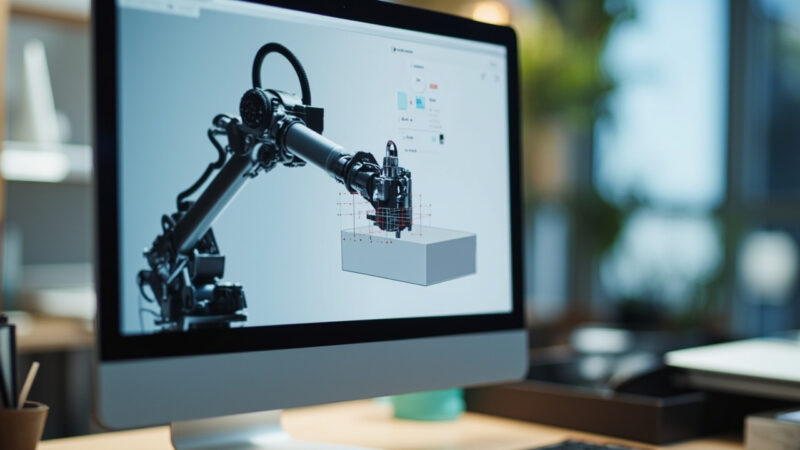

机械臂的夹爪已经闭合,目标物体却从指间穿过;换过摩擦参数、改过夹持力,抓取仍然不稳。穿模和抓取失败未必源于求解器,更可能涉及模型、接触配置和数值参数三层问题。MuJoCo 的核心做法是用广义坐标描述多关节运动,再把关节驱动与接触力纳入同一次约束求解。
这也是 GitHub 趋势项目 google-deepmind/mujoco 的定位:“Multi-Joint dynamics with Contact. A general purpose physics simulator.” 它关注的并非单独提高某个碰撞算法的速度,而是让关节结构、驱动和接触共享一套动力学计算。
关节树映射出广义坐标
MuJoCo 的机器人模型以 worldbody 为根,body 按父子关系组成树。joint 在父子 body 之间建立自由度,每个 body 则承载局部坐标系、质量与惯量、geom 以及传感器等组件。
关节自由度最终映射到两组核心状态:qpos 保存广义坐标下的构型,qvel 保存对应的广义速度。在只有一个铰链关节的最小模型中,两者各有一个元素;增加关节后,数值会按照 XML 中的 body 树序组织,而不是为每个 body 单独保存一组世界坐标系位姿。
这种表示方式让机械臂的连杆结构直接进入动力学方程。控制程序面对的是关节位置、速度和驱动力,而不是先计算每个刚体的笛卡尔位姿,再额外修补关节之间的连接。
驱动和接触进入同一次求解
如果把 MuJoCo 只当成一个碰撞检测库,就会低估它的设计。MuJoCo 将整个系统的运动方程写成带约束的优化问题:关节驱动与接触力都可以作为约束参与求解,求解器在每个仿真步中联合确定系统加速度和接触力。
因此,机械臂运动与物体接触不是两条彼此独立的计算链。前者产生的约束不会在接触计算结束后再单独覆盖,后者也不需要作为外力补丁附加到已经完成的机器人运动上。抓取失败时,应同时检查驱动是否合理、接触是否成立,以及两者能否在同一组约束下得到一致解。
接触也是优化问题的一部分
早期机器人与生物力学引擎通常在广义坐标中采用递归算法,但要么省略接触,要么依赖弹簧—阻尼式接触,需要很小的时间步长。游戏引擎往往使用优化方法计算接触力,却常采用自由度过多的笛卡尔表示,再通过数值方法施加关节约束,复杂运动学结构由此可能出现精度或稳定性问题。
MuJoCo 采用“广义坐标仿真加优化接触动力学”的组合路线。对抓取任务,这意味着关节运动和接触约束处在同一动力学系统中;对足式机器人而言,多个持续接触点也不会脱离主体动力学单独存在。 这种设计减少了动力学与接触分开求解造成的结构不一致,但不能自动消除错误几何、过大的时间步长或不合理参数造成的穿模。
模型错误和求解参数要分开查
下面的最小 XML 包含一个带铰链和球形 geom 的 body,并加入执行器与关节位置传感器,用于演示模型加载、控制和状态读取。
<mujoco model="simple_body">
  <worldbody>
    <body name="child" pos="0 1 0">
      <joint name="hinge" type="hinge" axis="0 0 1"/>
      <geom name="ball" type="sphere" size="0.1"/>
    </body>
  </worldbody>

  <actuator>
    <motor joint="hinge"/>
  </actuator>

  <sensor>
    <jointpos joint="hinge"/>
  </sensor>
</mujoco>
从安装后的首个 demo 到控制闭环,基本流程是:加载模型,向 data.ctrl 写入驱动,调用 mj_step 推进仿真,再读取 data.qpos、data.qvel、data.sensordata,并通过 data.ncon、data.contact 获取状态与接触结果。
import mujoco

def rollout(control_sequence):
    model = mujoco.MjModel.from_xml_path("simple_body.xml")
    data = mujoco.MjData(model)
    mujoco.mj_resetData(model, data)

    for control in control_sequence:
        data.ctrl[0] = control
        mujoco.mj_step(model, data)

    return data
导入已有机器人模型时,先核对 joint 轴、body 质量以及 geom 映射,不要先靠调整求解器掩盖模型问题。 穿模、关节漂移和夹持不稳可以按下面的顺序排查:
- 隔离接触问题:暂时排除异常接触对,观察驱动后的
qpos、qvel是否符合预期。没有接触时仍然漂移,优先检查树结构、关节轴、质量与驱动。 - 核对接触配置:检查相关
geom的形状、尺寸、位置和碰撞过滤,再查看接触是否实际生成、摩擦属性是否合理。 - 检查时间步长:模型正确后,再减小
timestep,观察穿模深度、接触数量和夹持稳定性是否随之变化。较小的时间步长不能修复错误的几何关系。 - 最后调整求解器:比较 solver 的迭代预算与收敛容差。求解参数可能改善约束满足程度,但无法修正错误的关节轴、质量分布或接触映射。
项目场景决定是否采用 MuJoCo
强化学习、机械臂操作和足式机器人适合优先用 MuJoCo 验证,因为这些任务同时依赖关节动力学与高频接触;生物力学和图形动画也是它明确面向的研究领域。
与 PyBullet 等方案相比,选择不应只看单次 benchmark。PyBullet 已有 GPU 加速、URDF 支持和传感器接口,如果现有流程依赖这些能力,迁移成本和开发生态同样重要;相反,当问题核心是多关节结构与接触的统一建模时,MuJoCo 的路线更直接。 如果任务更接近通用刚体场景,或项目已有游戏引擎工作流,则应把动力学路线、接触需求和既有工具链放在一起比较,而不必默认更换引擎。
是否采用或更换引擎,不能只凭单次截图决定:先固定初态并用同一控制序列重复仿真,再决定是继续沿“模型—接触—timestep—solver”的顺序调参,还是因既有 URDF、传感器、GPU 或工具链要求转向 PyBullet 等方案。
[email protected]
。
我们承诺在核实信息后,将第一时间删除相关内容或断开链接。

暂无评论内容